校園自駕車
目前最酷的一個
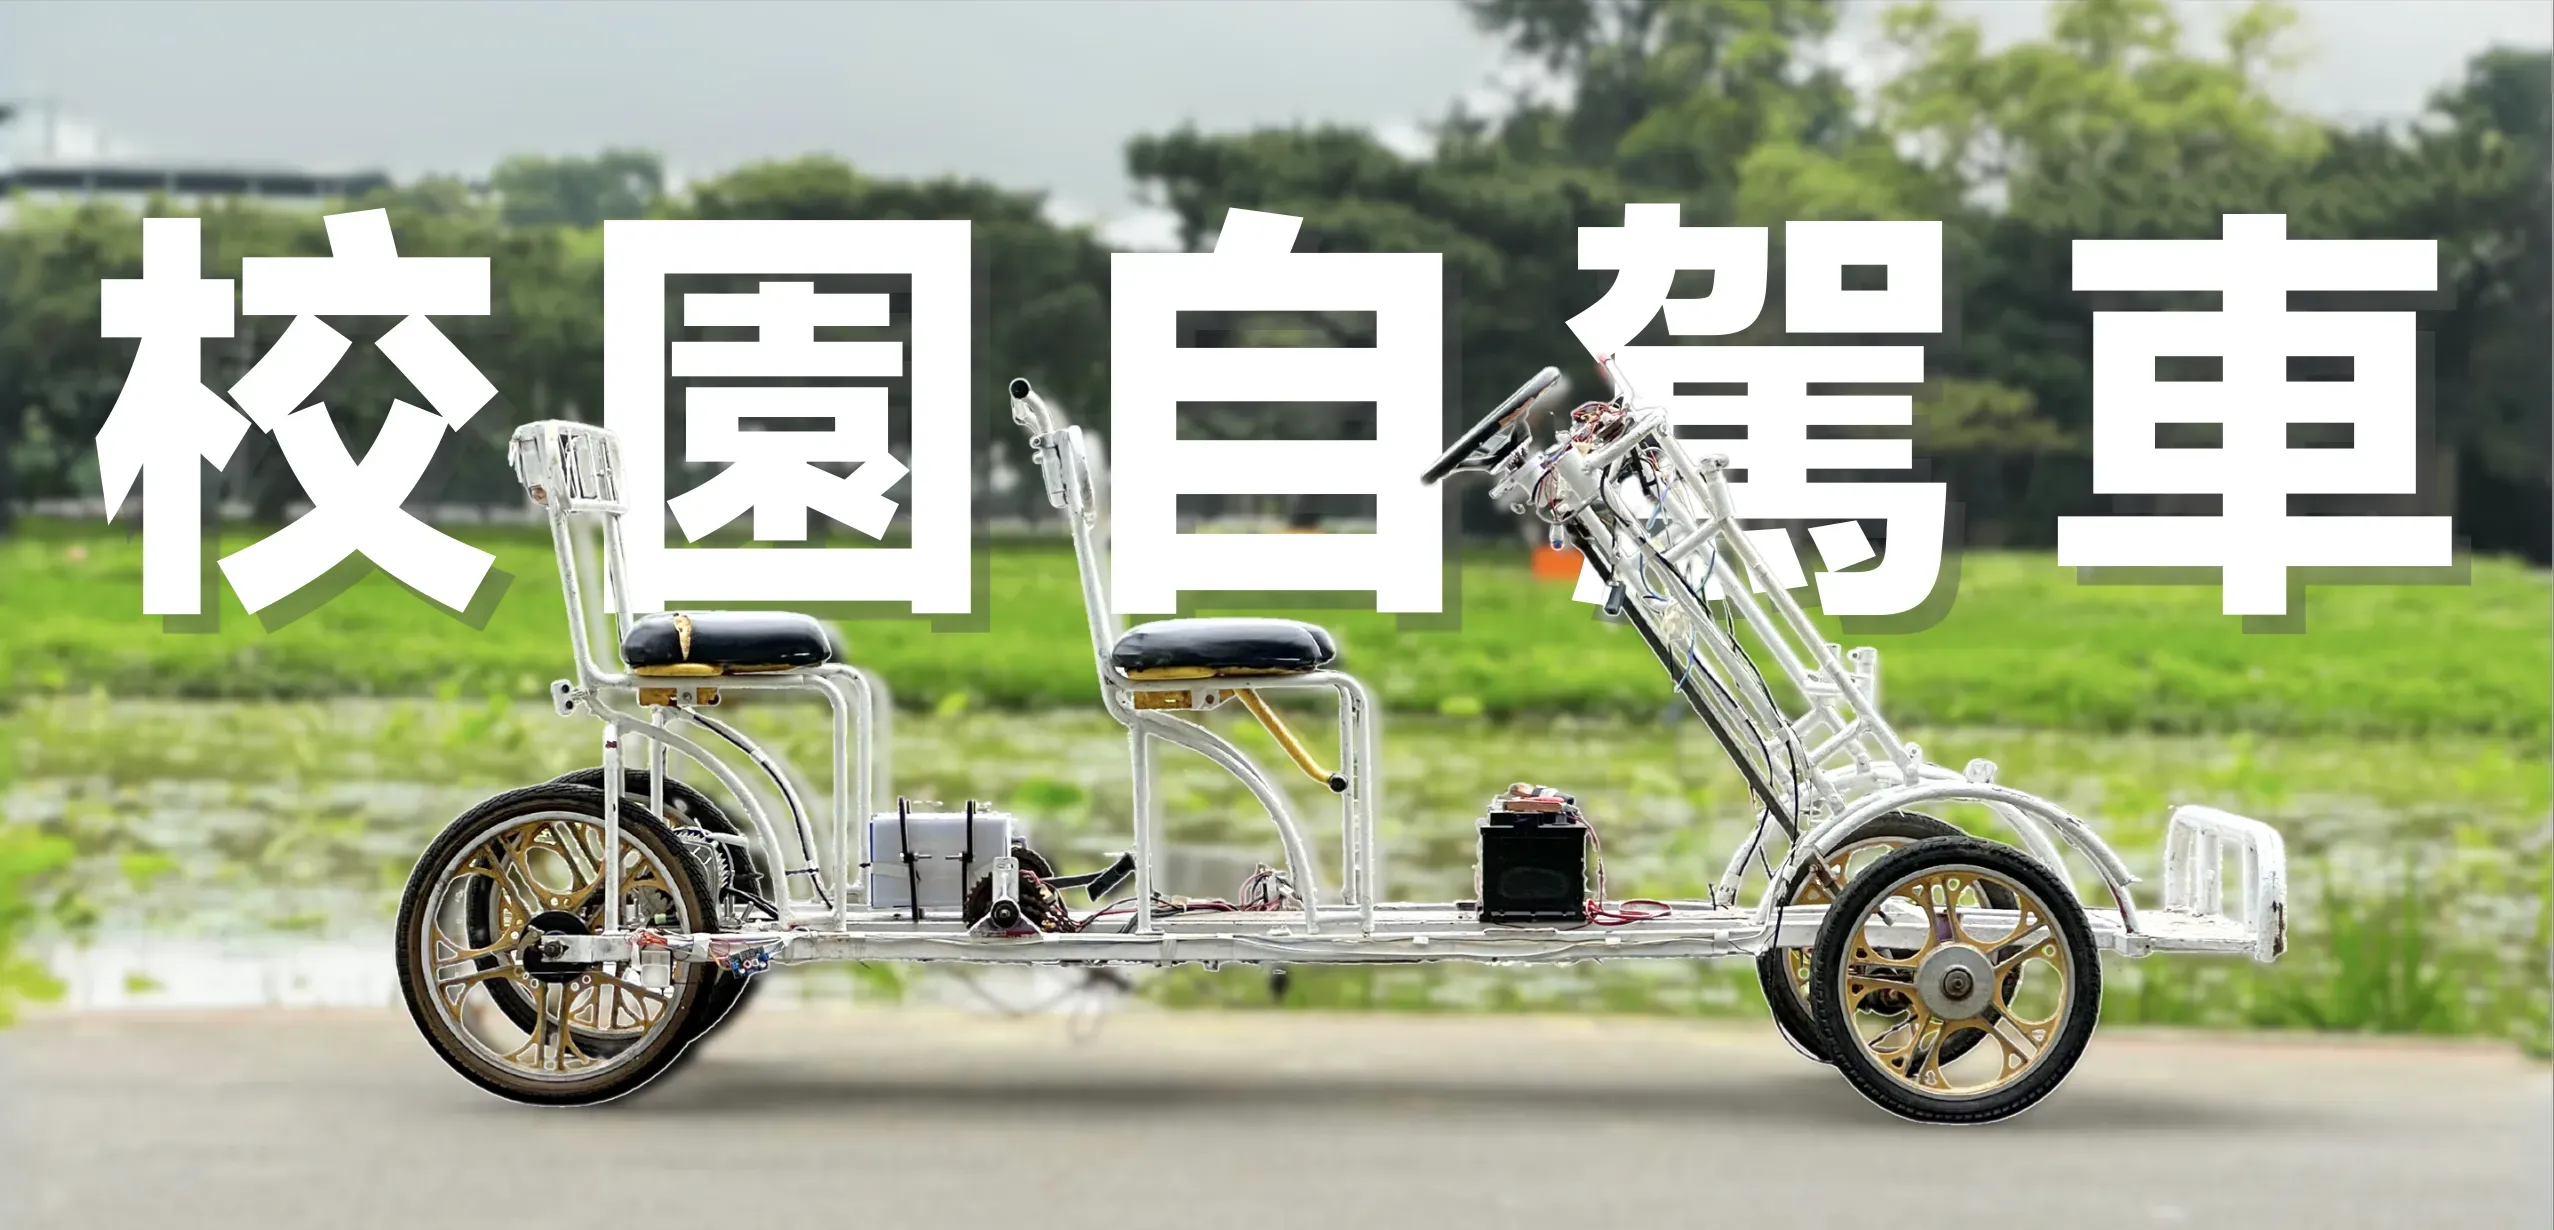
一台於高中時期與另外三位有夢青年從無到有共同出資打造的「自動駕駛電動車」。


作品亮點
- 全臺首台高中生自主研發製作可載人電動自駕車
- 校園內擁有接近 Level 3 的自駕能力
- 從電動車製作到自駕系統開發 100% by ourself
- 8人+ 運輸能力
- tyAI 語意分割模型
- 自研 Sliding Box 路徑規劃演算法
- 方向盤電控裝置
- 自製地圖&導航系統
- 自駕接駁服務app

挑戰與應對
研發資金籌備
本次計畫對於一群高中生來說是一項超級燒錢的計劃,所以扣除學校專題製作經費後尚有約80%的資金缺口,最後依靠團隊成員努力的打工後才得以開始我們的遠大計劃。
車體運送
為了實現安全、穩定的載人,我們放棄了自己製作車架的想法,花了一點時間向漁港協力車出租店家收購了一輛報廢協力車,並與團員決定挑戰騎30多公里,將協力車從漁港騎回位於桃園市中心的北科附工,可惜騎了8公里後發現海風過於強大所以臨時請同學家長使用貨車將其運回學校了,再次感謝熱心協助的同學全家🤗
電動動力安裝
有了車架後我們隨即上網購買電動馬達以及相關零件,但收到後發現我們沒有相關電焊經驗,於是我們就藉此機會向本校生機科以及汽車科學習了電焊技術並成功將馬達連接至原有人力傳動系統上。
方向盤電控裝置
一開始我們打算研究無刷馬達控制來控制方向盤,但是考量到再半年即將畢業後,我們選擇使用60kg-cm扭矩的伺服馬達來試試看,結果發現方向盤轉起來相當吃力,最後只好動用鈔能力換使用150kg-cm的伺服馬達。
語意分割模型
截至畢業前,我們收集了約莫2000張的數據集,並手工標註出 道路、人行道、人、機車、車、三角錐 六種類別,然後再基於Deeplab V3+官方的權重下去訓練,達到白天準確率能用的效果。
自動駕駛系統
第一版系統中我們將語意分割的道路數據經過影像處理後獲得道路邊界,並使用其數據算出道路中心,然後讓車子依據道路中心行駛,但行駛過程相當不穩,此時我們意識到我們應該研發一種「不那麼精確的算法」,於是自創 “Sliding Box” 算法就此誕生,經過多次測試後證實這個算法可以穩定的在校內環境執行。
導航系統
上述提到的Sliding Box算法其實有三種模式 右轉、靠右直行以及左轉,要達成全自動駕駛就必須智慧的切換模式,所以我們利用Open Street Map來繪製校內的地圖,並架設一個地圖伺服器,後續只需依靠車機發送起點、終點到伺服器,伺服器就會回傳規劃好的路線數據,自動駕駛系統再依據現在位置以及路線數據切換模式即可。
車機
在各系統有了基本雛形後我們開始著手打造超酷車機,我們使用iPad作為車機軟體的載體,並開發了一個擁有設定導航、控制燈光以及顯示自動駕駛辨識結果的超酷車機軟體。
感應器
自動駕駛需要依靠GPS以及電子羅盤數據才能運作,本來我們是打算將車機定位上傳伺服器即可使用,但我們突然發現iPad WiFi版本沒有定位功能,於是我們就購買了一個GPS模組安裝在車上並使用LoRa傳輸數據到我們的開發基地,不過礙於我們校地過於廣大加上位於市中心無線電干擾嚴重,所以LoRa傳輸範圍無法覆蓋全校,最後我們使用一台廢棄手機安裝我們的程式讓他將定位以及電子羅盤數據上傳伺服器。
小成就
- 全國專題製作競賽第三名
- 國際START簡報製作競賽第二名
- 留下不同凡響的高中回憶
- 種下對自駕車興趣的種子,大學繼續在雲科一號團隊深耕自駕技術